

Високошвидкісні підшипники (High Speed / High RPM) для двигунів дронів: клас точності (ABEC-5, ABEC-7, P6, P5) та зазори
25 / 10 / 2026
Двигун дрона розкручується до 20 000-50 000 об/хв. Для порівняння: автомобільний мотор на піку видає 6 000-8 000 об/хв. Тобто безколекторний мотор БПЛА обертається в 5-7 разів швидше. За таких умов зазор у частки міліметра або неправильно підібраний клас точності - це вже не технічна деталь, а пряма причина вібрації, перегріву та відмови просто в повітрі.
Адже більшість власників дронів при поломці мотора насамперед підозрюють електроніку або обмотку. Однак статистика сервісних центрів говорить про інше: значна частина відмов безколекторних двигунів пов'язана саме з підшипниковим вузлом. Зношений, неправильно підібраний або неякісно змащений підшипник - і дрон починає вібрувати, грітися, втрачати тягу.
У цій статті розберемо, який клас точності реально потрібен двигуну дрона, як вибрати правильну групу зазору і чому ці два параметри важливіші, ніж назва бренду на упаковці.
Чому двигун дрона - це виклик для будь-якого підшипника
Специфіка навантаження на підшипник у БПЛА
Безколекторний мотор дрона працює в умовах, які для більшості підшипників промислового класу були б граничними. Розглянемо, з чим саме доводиться справлятися підшипниковому вузлу:
- Надвисокі оберти. Від 10 000 RPM у важких вантажних БПЛА до 50 000-60 000 RPM у гоночних FPV-моторів. За таких швидкостей тіла кочення буквально «летять» по доріжках кочення, і будь-яка неточність геометрії багаторазово посилюється.
- Комбіноване навантаження. Пропелер створює одночасно радіальне навантаження (від відцентрових сил) і осьове (від тяги). При різких маневрах напрямок і величина навантаження змінюються миттєво.
- Мікровібрації від дисбалансу. Навіть незначний дисбаланс пропелера при 30 000 RPM створює вібрації, які методично руйнують сепаратор і доріжки кочення.
- Температурні цикли. Холодний старт - швидке розігрівання до робочої температури - охолодження. Такі цикли змінюють зазори в підшипнику і вимагають особливої уваги до вибору групи зазору.
- Мінімальний типорозмір. Конструкція дрона не пробачає зайвої ваги. Підшипники використовуються мініатюрні: серія MR, 604, 605, 608. Малі розміри означають менший запас міцності при тих самих навантаженнях.
Чим стандартний промисловий підшипник не підходить
Підшипник класу P0 (ABEC-1) - це норма для конвеєрів, редукторів, насосів. Там оберти рідко перевищують 3 000-5 000 RPM, а допуски на геометрію достатньо широкі. Поставте такий підшипник у мотор дрона на 30 000 RPM - і отримаєте вібрацію вже через кілька хвилин роботи, перегрів і стрімке зношення доріжок кочення. Причина проста: при високих обертах навіть невелике радіальне биття кільця перетворюється на ударне навантаження, що повторюється тисячі разів на хвилину.
Висновок очевидний: для двигунів БПЛА потрібні підшипники з жорсткими допусками на геометрію - тобто високого класу точності.


В наявності
11 UAH
Класи точності: що криється за буквами і цифрами
Дві системи - одна суть
На ринку підшипників паралельно існують дві системи класифікації точності:
- ISO 492 - європейський стандарт: класи P0, P6, P5, P4, P2 (від грубого до точного).
- ABEC - американський стандарт: класи 1, 3, 5, 7, 9 (від грубого до точного).
По суті це одне і те саме, просто різні позначення. Чим вищий клас точності - тим жорсткіші допуски на геометрію доріжок кочення, радіальне биття, торцеве биття і відхилення ширини кілець.
Аналогія для розуміння: різниця між P0 і P5 - як між гайковим ключем радянського виробництва і швейцарським хронометром. Деталі зовні схожі, але точність виготовлення - в іншому всесвіті.
| Клас ISO | Аналог ABEC | Орієнтир RPM | Застосування в дронах | Биття внутр. кільця |
|---|---|---|---|---|
| P6 | ABEC-3 | до 15 000 | Аматорські, вантажні БПЛА | ≤ 10 мкм |
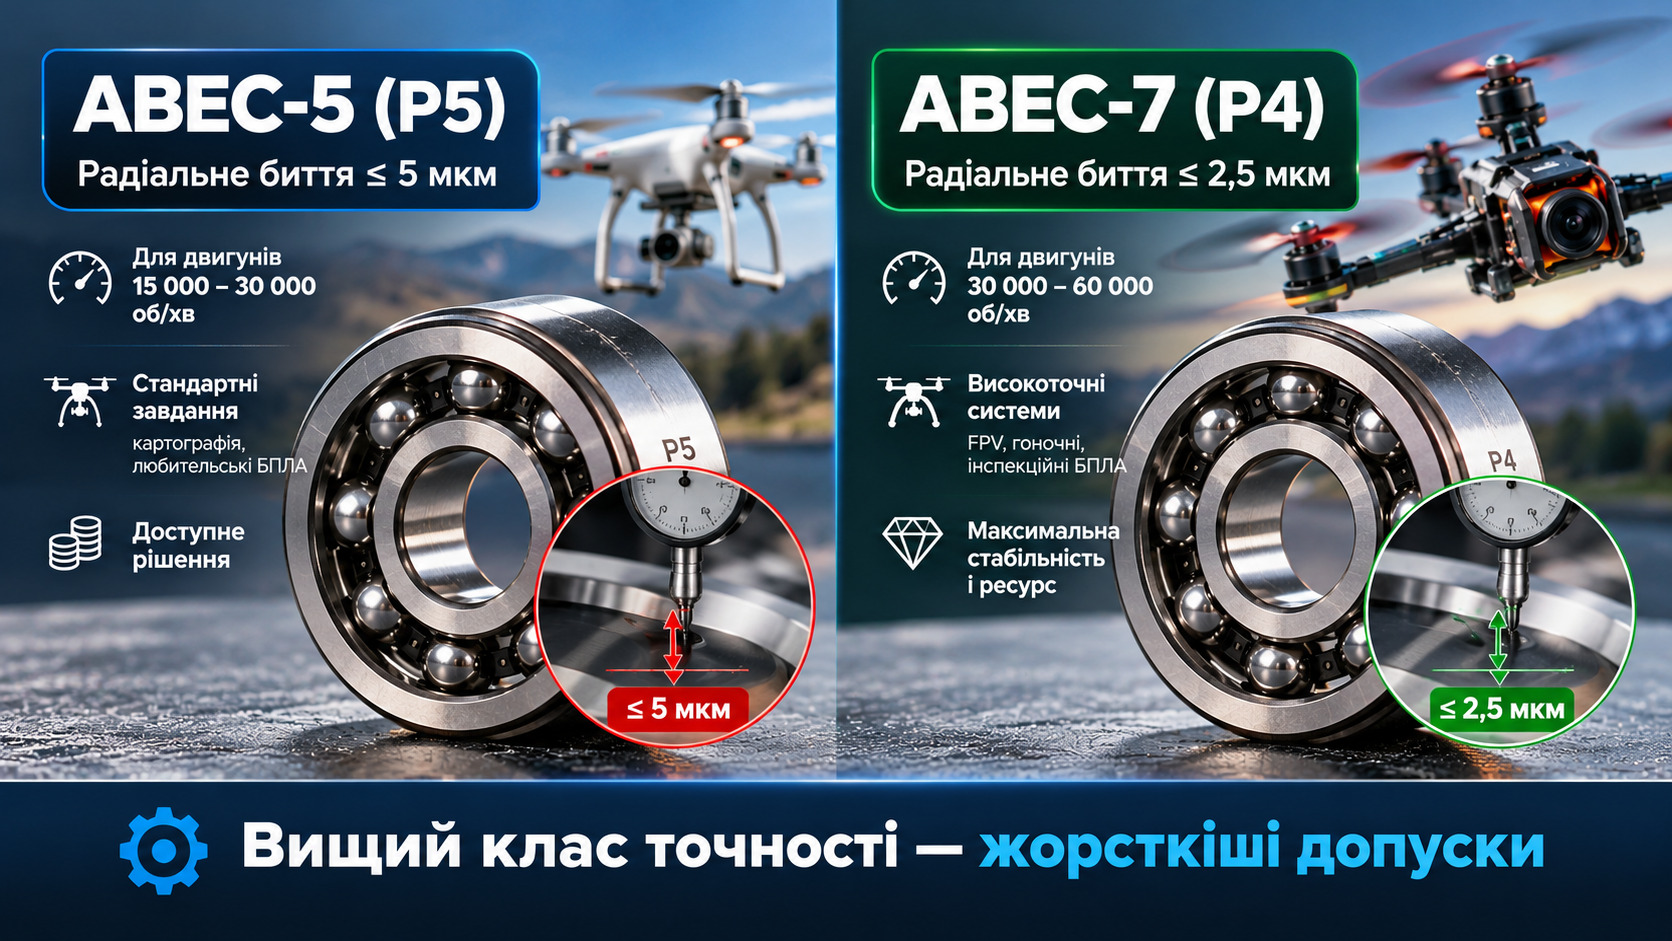
| P5 | ABEC-5 | 15 000-30 000 | Середній клас, картографія | ≤ 5 мкм |
| P4 | ABEC-7 | 30 000-60 000 | FPV гоночні, інспекційні | ≤ 2,5 мкм |
| P2 | ABEC-9 | 60 000+ | Турбіни, прецизійні системи | ≤ 1,5 мкм |
ABEC-5 (P5) - робоча конячка високошвидкісних приводів
Це найбільш доступний клас точності, який вже дає реальну перевагу перед стандартними підшипниками. Основні характеристики:
- Діапазон застосування: 15 000-30 000 RPM.
- Радіальне биття внутрішнього кільця - не більше 5 мкм.
- Широкий вибір виробників і типорозмірів на ринку.
- Розумна ціна - доступний навіть при масовій заміні в парку БПЛА.
Підходить для картографічних дронів, гексакоптерів середнього класу, сільськогосподарських БПЛА. Однак на змагальних FPV-швидкостях ABEC-5 вже знаходиться на межі своїх можливостей.
ABEC-7 (P4) - вибір для серйозних швидкостей
Це той клас точності, про який варто думати при виборі підшипника для гоночного або високошвидкісного інспекційного дрона. Що відрізняє ABEC-7 від ABEC-5:
- Діапазон застосування: 30 000-60 000 RPM.
- Радіальне биття внутрішнього кільця - не більше 2,5 мкм (вдвічі жорсткіше, ніж у ABEC-5).
- Контроль відхилень ширини кілець і торцевого биття значно суворіший.
- Менше вібрацій на високих обертах - двигун працює тихіше і холодніше.
Важливий нюанс: просто «взяти ABEC-7 скрізь» - не панацея. Високоточні підшипники вимагають відповідної точності посадкових місць на валу і в корпусі, правильної кількості і типу мастила. Інакше перевага класу точності просто не реалізується.
ABEC-9 (P2) - коли межа стає нормою
Підшипники цього класу - справжня екзотика навіть для світу БПЛА. Їх застосовують у турбінних двигунах реактивних безпілотників, прецизійних гіроскопічних системах і шпиндельних вузлах високоточного обладнання. Вони малодоступні, дорогі і вимагають ідеальних умов монтажу - найменше забруднення або неточність установки зводить нанівець усі переваги.
Для переважної більшості дронів - навіть гоночних - ABEC-9 є надлишковим і економічно недоцільним рішенням.
Радіальний зазор: мала величина з великими наслідками
Що таке радіальний зазор і чому він змінюється
Радіальний зазор - це сумарне переміщення одного кільця підшипника відносно іншого в радіальному напрямку за відсутності навантаження. Здається, що це просто технічна характеристика, зазначена в каталозі. Але є найважливіший нюанс, який часто упускають: зазор при монтажі і зазор у роботі - це різні величини.
Два фактори зменшують зазор після встановлення:
- Посадка з натягом. При запресуванні підшипника на вал внутрішнє кільце розширюється - зазор зменшується.
- Нагрів при роботі. Через різницю в коефіцієнтах теплового розширення корпусу і валу зазор також змінюється.
Хороша аналогія: зазор у підшипнику - як тиск у шині. Занадто мало - підшипник перевантажений, нагрівається і руйнується. Занадто багато - з'являються вібрації, удари тіл кочення об доріжки і підвищений шум.
Групи зазорів за ISO 5753
| Група зазору | Відносно нормального | Типове застосування |
|---|---|---|
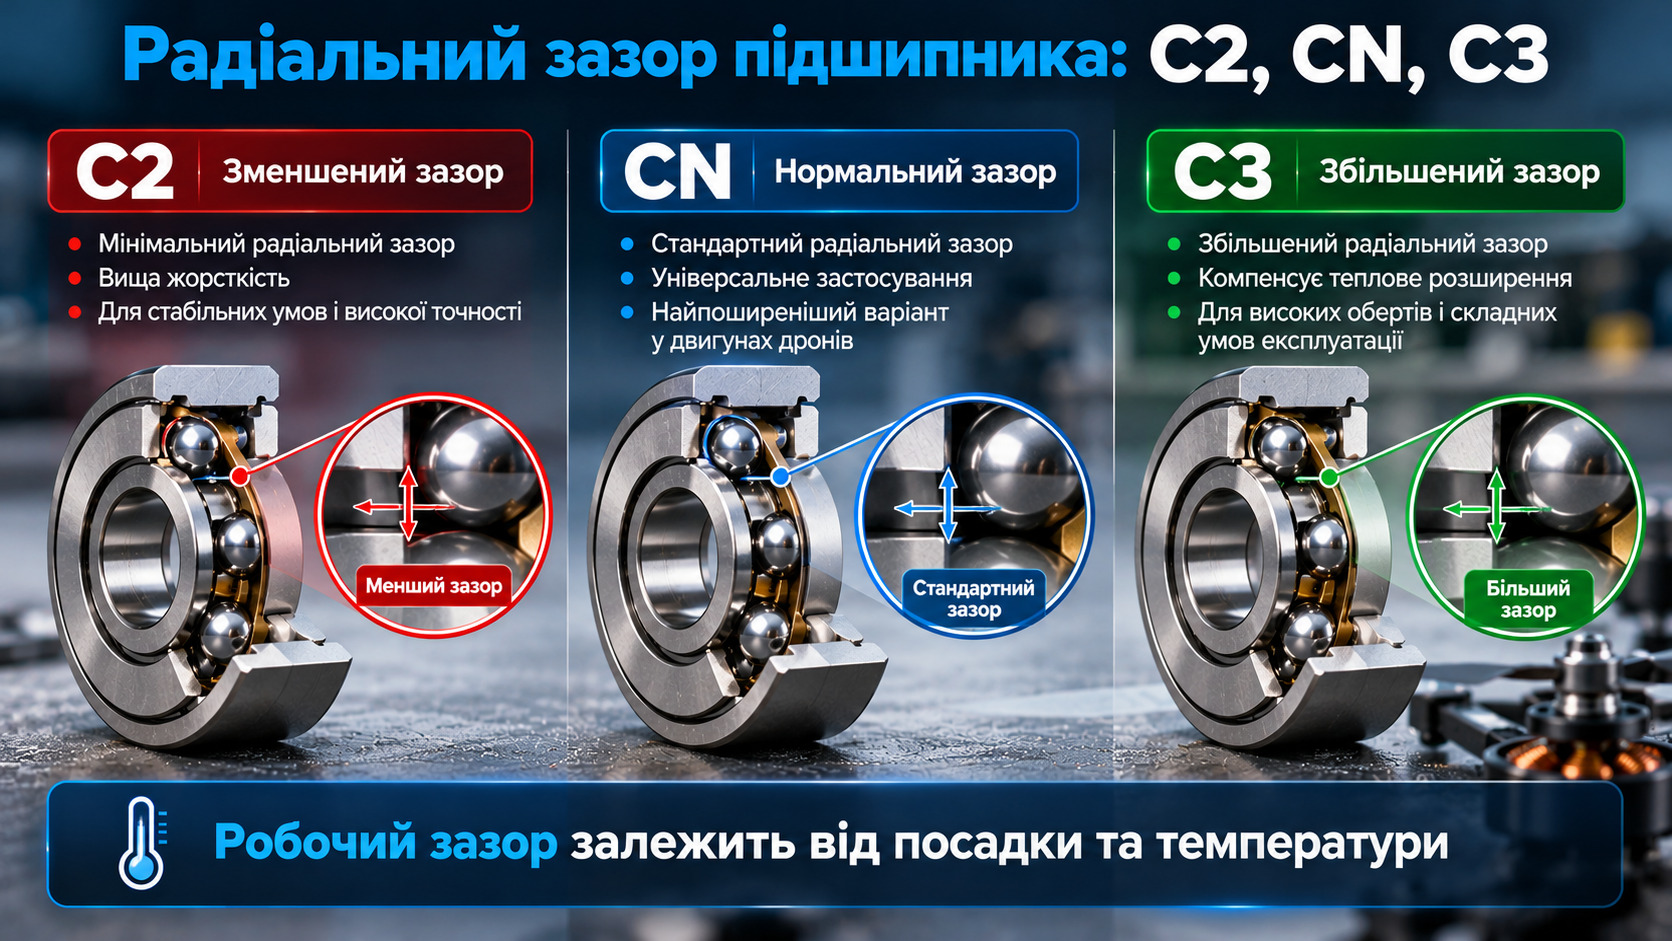
| C2 | Менше нормального | Високоточні шпинделі, попередній натяг |
| CN (Normal) | Нормальний | Більшість стандартних застосувань |
| C3 | Більше нормального | Значний нагрів, посадка з натягом по зовнішньому кільцю |
| C4 | Значно більше нормального | Важкі промислові умови |
| C5 | Максимальний | Екстремальні навантаження і температури |
Групи C4 і C5 - це суто промислова історія: металургія, гірничодобувна галузь, важкі конвеєри. У двигунах БПЛА вони не застосовуються.
Який зазор потрібен двигуну дрона - і чому відповідь не очевидна
Вибір групи зазору для мотора дрона залежить від кількох факторів одночасно. Розберемо кожен варіант:
- C2 (менше нормального). Застосовується там, де потрібна висока точність обертання і мінімальне биття валу. Часто вибирається для високоякісних FPV-двигунів і прецизійних систем стабілізації. Однак вимагає точного дотримання посадок - найменший перетяг при монтажі дасть нульовий або від'ємний зазор.
- CN (нормальний). Універсальний варіант для більшості дронів середнього класу при посадці без значного натягу. Забезпечує баланс між точністю обертання і запасом на теплове розширення.
- C3 (більше нормального). Потрібен при значному нагріві корпусу двигуна або при посадці з натягом по зовнішньому кільцю. Дає «запас» на теплове розширення. Однак встановити C3 у легкий дроновий мотор без обґрунтування - типова помилка: результатом стануть підвищена вібрація і шум на малих обертах.
Вплив посадки на робочий зазор
Це один з найважливіших практичних нюансів. При посадці внутрішнього кільця з натягом на вал кільце деформується - його внутрішній діаметр збільшується, а зовнішній також незначно зростає, зменшуючи зазор між кільцями і тілами кочення.
Практичне правило: при натягу 0,01 мм робочий зазор зменшується приблизно на 0,007-0,008 мм. Для мініатюрних підшипників серії MR або 604 це вже суттєва величина.
Саме тому, вибираючи групу C2 під посадку з натягом, можна отримати нульовий робочий зазор - а це руйнування підшипника в перші хвилини роботи. Адже при нульовому зазорі тіла кочення затиснуті між кільцями, мастило не може нормально розподілятися, і нагрів наростає лавиноподібно.
Мастило у високошвидкісних підшипниках: останній штрих, який все вирішує
Клас точності і зазор підібрані правильно - але без правильного мастила все це втрачає сенс. При обертах вище 20 000 RPM стандартне літієве консистентне мастило починає працювати проти підшипника: воно перемішується, нагрівається, вибивається з робочої зони і забруднює доріжки кочення.
Ключові принципи мащення високошвидкісних підшипників для БПЛА:
- Принцип «недомащування». Високошвидкісні підшипники заповнюють мастилом лише на 15-25% об'єму. Більше - означає гірше: надлишок створює додатковий опір і нагрів.
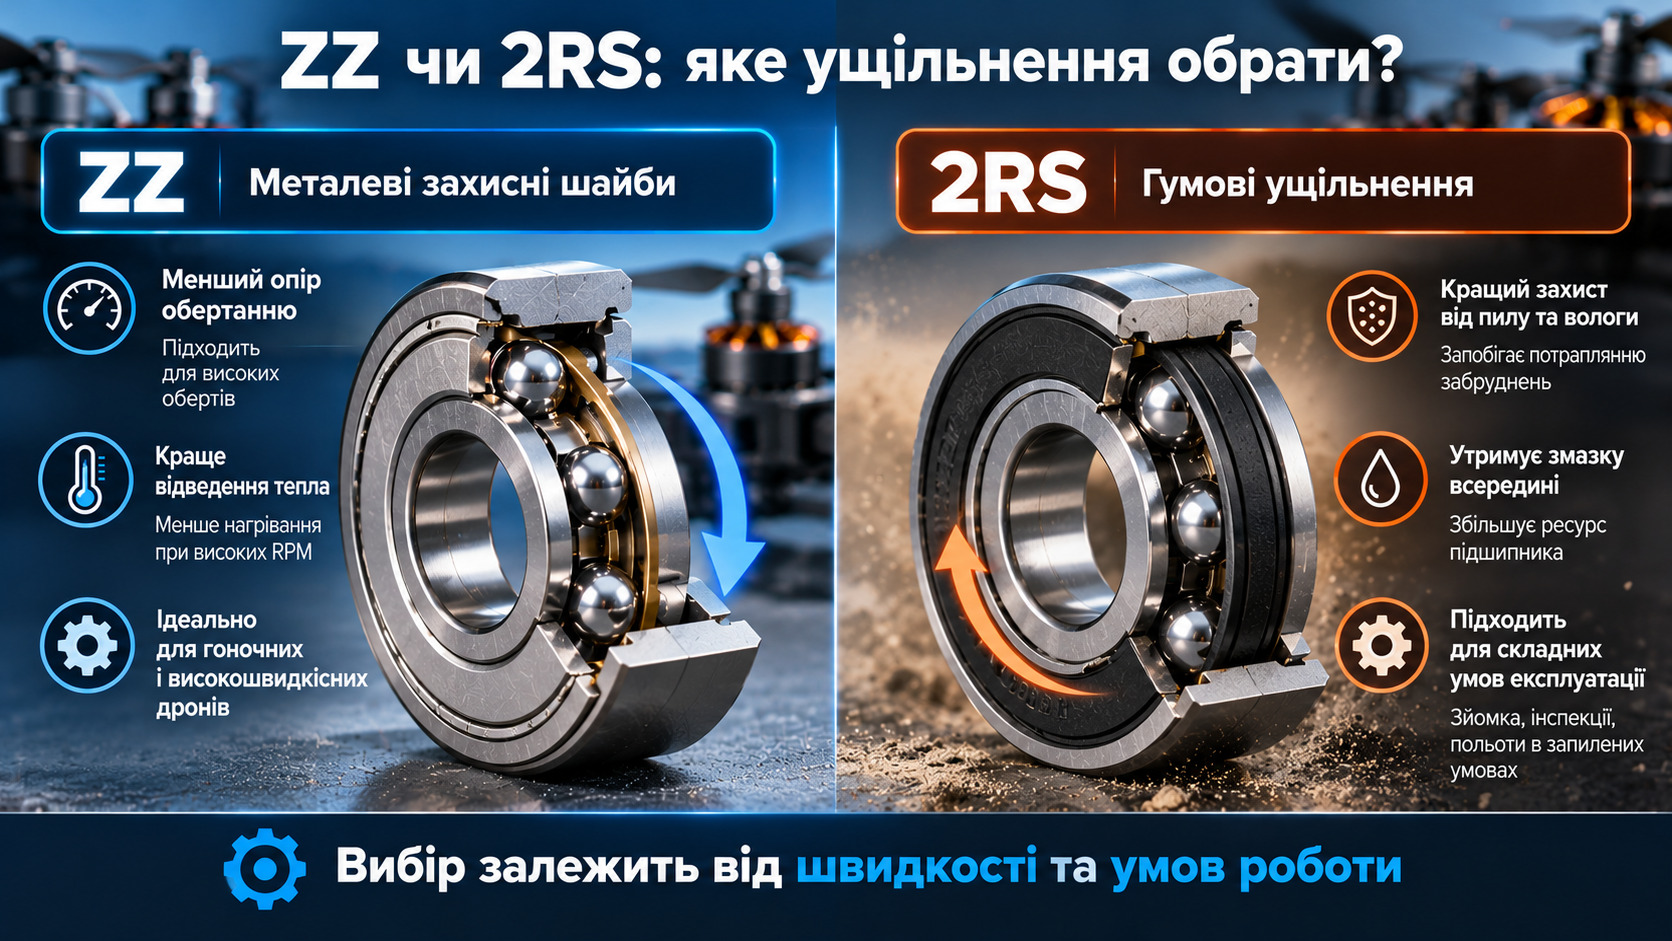
- Тип ущільнення: ZZ vs 2RS. Металеві щитки (ZZ) кращі за гумові ущільнювачі (2RS) при високих обертах - вони не створюють тертя об кільця. Гумові ущільнювачі (2RS) краще захищають від пилу і вологи, але додають опір.
- Тип мастила. Для високошвидкісних підшипників БПЛА рекомендуються малов'язкі синтетичні мастила на основі PAO (поліальфаолефін) або естерових олій - вони зберігають властивості при високих температурах і обертах.
Висновок простий: якщо міняєте підшипник у двигуні дрона - зверніть увагу не лише на маркування, а й на тип ущільнення. ZZ за інших рівних умов виграє на високих RPM.
Типорозміри підшипників у двигунах дронів: що реально стоїть всередині мотора
Двигуни БПЛА використовують мініатюрні підшипники, більшість з яких належить до кількох стандартних серій. Знаючи серію і типорозмір, можна швидко підібрати заміну з потрібним класом точності.
| Серія | Типові позначення | Тип моторів БПЛА | Рекомендований клас точності |
|---|---|---|---|
| MR (мініатюрна) | MR84, MR104, MR105, MR128 | Легкі мотори 1103-2204 | ABEC-5 / ABEC-7 |
| 604 / 605 | 604ZZ, 605ZZ, 604-2RS | Мотори середнього класу 2206-2306 | ABEC-5 |
| 608 | 608ZZ, 608-2RS | Більші мотори, вантажні БПЛА | ABEC-3 / ABEC-5 |
| 6900 / 6901 | 6900ZZ, 6901ZZ | Силові установки важких БПЛА | ABEC-5 |
Якщо потрібно самостійно визначити типорозмір підшипника з розібраного мотора - виміряйте три параметри штангенциркулем:
- d - внутрішній діаметр (посадка на вал).
- D - зовнішній діаметр (посадка в корпус).
- B - ширина підшипника.
Ці три числа - d×D×B - однозначно ідентифікують підшипник у будь-якому міжнародному каталозі.
Як вибрати і не помилитися: практичний чеклист
Підбираєте підшипник для двигуна дрона? Пройдіться по цьому списку перед покупкою:
- Визначте максимальні робочі оберти мотора. Ця цифра є в специфікації двигуна (параметр KV × напруга живлення).
- Виберіть клас точності за таблицею вище. Не беріть нижче ABEC-5 для будь-якого дрона з обертами вище 10 000 RPM.
- Уточніть тип посадки. Натяг по внутрішньому кільцю - переходьте до C3 або залишайтеся на CN. Ковзна посадка - C2 або CN.
- Не беріть клас точності «із запасом» без розуміння вимог монтажу. ABEC-7 на неточно розточеному посадковому місці - гірше, ніж правильно встановлений ABEC-5.
- Вибирайте тип ущільнення усвідомлено. ZZ - для високих RPM. 2RS - якщо мотор працює в умовах пилу або вологи.
- Перевіряйте оригінальність. Для високоточних підшипників це критично: підроблений NSK або SKF класу ABEC-7 - гірший за оригінальний ABEC-5. Беріть у перевірених постачальників із сертифікатами.
- Зберігайте правильно. Високоточні підшипники зберігають в оригінальній упаковці, в горизонтальному положенні, подалі від вологи і вібрацій.


Висновок
Підшипник у двигуні дрона - це деталь розміром з монету, від якої залежить весь політ. Неправильний клас точності - і вібрація наростає з перших хвилин. Невірна група зазору - і нагрів руйнує підшипник задовго до виробітку ресурсу.
Адже вибір здається складним лише до першого разу. Коли розумієш логіку - клас точності під оберти, зазор під посадку і тепловий режим, ущільнення під умови роботи - все стає на свої місця. Правильний підшипник для дрона - це не обов'язково дорого. Це точно.
Якщо потрібно підібрати підшипник під конкретний мотор - вкажіть нам оберти, типорозмір і умови експлуатації. Ми підберемо оптимальне рішення з урахуванням класу точності, зазору і мастила. Середній час відповіді - 15 хвилин.
promtehimport
- Високошвидкісні підшипники (High Speed / High RPM) для двигунів дронів: клас точності (ABEC-5, ABEC-7, P6, P5) та зазори
- Мініатюрні підшипники серій MR та 68x (MR52–MR148, 681–688): таблиці розмірів та добір для сервоприводів і підвісів камер (Gimbal)
- Керамічні vs сталеві підшипники в моторах БПЛА: чи варто переплачувати за гібридні підшипники (Hybrid Ceramic) для дальності та часу польоту
- Підшипники для безколекторних моторів (БКД) FPV-дронів і квадрокоптерів: розміри, добір та заміна (684ZZ, MR148ZZ, MR117-2RS, 6800)
- Струмоізольовані підшипники (INSOCOAT) у приводах з частотними перетворювачами: чому виникають електрокорозійні руйнування та як їх уникнути


